真实世界被重建为可交互仿真环境
REAL2SIM INFRASTRUCTURE / EMBODIED AI DATA

引真入虚 无限演化

GenuX 将真实场景以实例级精度重建为物理可交互的仿真环境, 为具身智能与世界模型提供可规模化、可评测、可复现的训练数据。 从一段视频,到一个能跑、能撞、能出错的世界。

1:1
实例级物理重建
<2cm
几何与布局精度
10⁴+
并行仿真场景
30fps
4D 时空重建帧率
01 PRODUCT & SERVICE

我们交付的不是模型,
而是可运行的仿真世界

三层能力依次递进:从场景入口,到实例级的可交互重建,再到人类行为数据。 每一层都以「可直接接入训练管线」为交付标准——不需要二次清理、不需要人工调参。
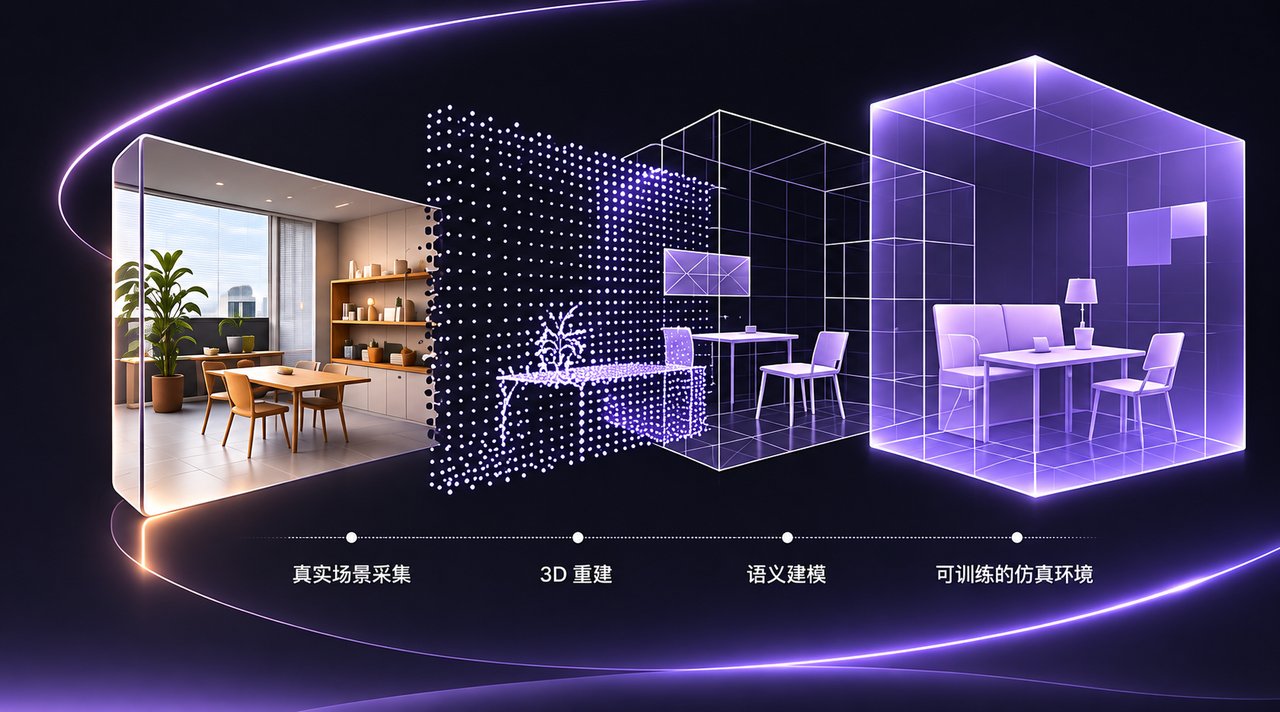
Real2Sim:从真实场景到可训练仿真环境
真实场景采集3D 重建语义建模可训练的仿真环境
REAL2SIM PIPELINE · 拖拽旋转 · 滚轮缩放
S-01

Sim-Ready 三维仿真环境

开箱即用的物理可交互场景资产,直接接入 Isaac Sim / MuJoCo / Genesis,含碰撞体、材质与关节语义。

  • 物理参数与关节语义自动标注
  • PBR 材质、碰撞体、质量属性齐备
  • 单场景 < 10 分钟上线训练
S-02

Real2Sim 实例级重建

一段视频或一次手机扫描,还原场景中每一个可操作实例,而不是一整块无法交互的静态网格。

  • 实例分割与拓扑解耦
  • 遮挡区域生成式补全
  • 布局与尺度对齐真实空间
S-03

人类行为 4D 重建

第一 / 第三人称人类操作数据,包含手部精细动作与时序对齐,用于策略学习与人形重定向。

  • 手–物接触状态标注
  • 多视角 4D 时序融合
  • 支持机器人本体 retargeting
TRUSTED BY TEAMS BUILDING THE PHYSICAL AI STACK
NOVAROBOTICS 深智科技 ORBITAL 元界实验室 KINETIQ Vector AI 星穹智能 LUMEN LABS NOVAROBOTICS 深智科技 ORBITAL 元界实验室 KINETIQ Vector AI 星穹智能 LUMEN LABS NOVAROBOTICS 深智科技 ORBITAL 元界实验室 KINETIQ Vector AI 星穹智能 LUMEN LABS NOVAROBOTICS 深智科技 ORBITAL 元界实验室 KINETIQ Vector AI 星穹智能 LUMEN LABS
02 APPLICATIONS & DEMOS

让数字环境,
服务真实任务

从办公室中的机器人仿真,到场景渲染与结构化数据,查看数字环境如何用于研发。

在数字场景中,观察机器人交互

展示机器人在办公室仿真环境中的交互过程。

SIM VIEW · THIRD_PERSON · SETTLE
DEMO · SIMULATION

同一场景,不同的观察方式

任务全程在重建的数字场景中运行:从第三人称视角观察任务执行,也可以切换到多机位视图,检视机械臂与工作空间的交互细节。

  • THIRD_PERSON 视角 · SETTLE 任务段
  • 多机位同步视图
  • 画面为仿真演示,非真机执行
MULTI-CAM · 任务交互细节

同一场景,画面与结构一同呈现

结合场景渲染与结构表达,展示用于模型训练的数据形态。

RGB RENDER
RGB 渲染画面

面向视觉模型的渲染输出,保留真实光照与材质观感。

WHITE MODEL
白模几何画面

通过白模画面观察场景几何与空间布局,与 RGB 渲染对照。

RENDER · TYPE TBD
补充渲染

第三路渲染输出,类型与命名核实后更新。

* 页面中机器人相关画面均为仿真环境演示,不表述为真机执行;RGB 与白模画面的相机轨迹与帧级同步核实后,将启用联动播放。

03 TECHNOLOGY & RESEARCH

从「看起来像」
到「跑起来对」

视觉逼真只是副产品。我们真正解决的是几何、结构与物理的一致性—— 让重建出的世界在重力、摩擦与碰撞下按真实规律演化。
4D 动态重建技术
4D RECONSTRUCTION / SPATIOTEMPORAL MESH
T-01

生成式重建

以生成先验补全遮挡与缺失区域,把稀疏视角还原为完整、可编辑的结构化三维场景。

T-02

物理结构与交互建模

自动推断铰链、抽屉、门与容器等可交互部件,赋予物体功能语义与真实动力学参数。

T-03

4D 动态重建

对人与物体的连续动作进行时空联合重建,输出可直接驱动策略学习的高保真轨迹。

1.8cm
场景几何重建误差
96.4%
可操作实例召回率
7%
物理参数估计偏差
30fps
4D 动态重建输出
2026
Instance-Level Real2Sim: 从单目视频到物理可交互场景
arXiv · 预印本
2026
Articulated World Models for Embodied Agents
CVPR · 录用
2025
Spatio-Temporal Human Mesh Reconstruction at Scale
NeurIPS · 录用
2025
GenUX-Bench: 具身场景理解评测基准
开源 · 1.2k stars
GenuX 品牌视觉
04 ABOUT GENUX

让每一个物理世界,
都能被计算、理解与复现。

GenuX 成立于 2025 年,团队来自三维视觉、图形学与机器人学习的交叉地带。 我们相信:通用具身智能的瓶颈不在算力,而在「世界的样本量」。 真域无界——当真实与仿真的边界消失,智能才有足够的空间生长。

TEAM

核心成员来自顶尖高校三维视觉实验室与头部自动驾驶、机器人公司,累计发表顶会论文 40+ 篇。

DIRECTION

从场景重建走向世界模型基础设施,构建具身智能时代的数据与仿真底座。

CAREERS

正在招聘三维重建、图形学、强化学习与工程化方向的伙伴。
查看开放职位 →

把你的场景,变成可训练的世界 告诉我们你的机器人或模型需要什么样的数据,我们会在 48 小时内给出一份重建样例。

联系我们 回到顶部